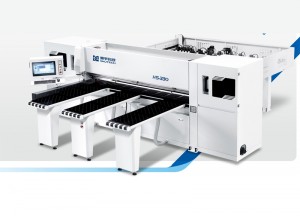
Serrieq tal-Panel CNC tal-Kompjuter HK380
Serrieq tal-Panel CNC tal-Kompjuter HK380
1. Skont il-wisa' tal-pjanċa tad-dħul, aqta' l-pjanċa meħtieġa u erġa' lura malajr għall-istat oriġinali tax-xogħol.
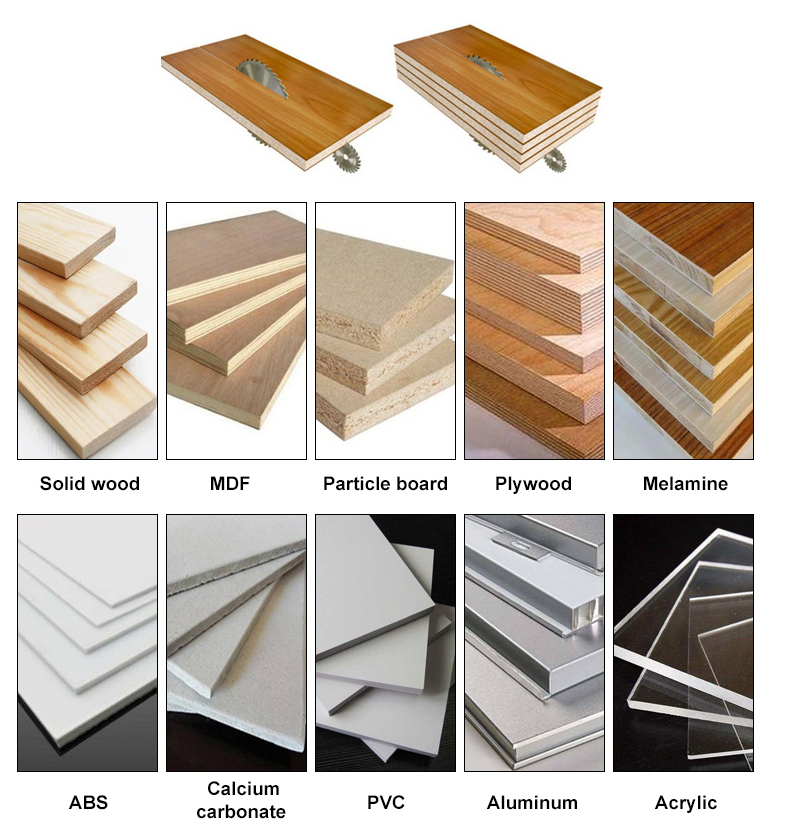
2. Il-veloċità tat-tqattigħ hija kkontrollata minn konvertitur tal-frekwenza, li jista' jegħleb pjanċi ta' ħxuna differenti u materjali differenti.
3. L-għalf jadotta mejda pnewmatika b'żibeġ f'wiċċ l-ilma, u l-materjal tal-pjanċa tqila huwa faċli biex jinbidel. Ir-robot jitma' awtomatikament, għandu intensità baxxa ta' xogħol u effiċjenza għolja fil-produzzjoni.
4. Uża mutur servo Delta importat biex telimina żball artifiċjali u ttejjeb l-eżattezza dimensjonali.
| KS-829CP | PARAMETR |
| Veloċità massima tat-tqattigħ | 0-80m/min |
| Veloċità Massima tat-Trasportatur Massimu | 100m/min |
| Qawwa tal-Mutur tas-Serrieq Prinċipali | 16.5kw (mhux obbligatorju 18.5kw) |
| Qawwa Totali | 26.5kw (mhux obbligatorju 28.5kw) |
| Daqs Massimu tax-Xogħol | 3800L * 3800W * 100H (mm) |
| Daqs Minimu tax-Xogħol | 34T * 45W (mm) |
| Daqs Ġenerali | 6300x7500x1900mm |
Jissodisfaw ir-rekwiżiti tal-ipproċessar ta' pjanċi kbar, b'daqs massimu ta' serrar ta' 3800 * 3800mm u ħxuna ta' serrar ta' 105mm, u applikazzjoni usa'.
Dettall tal-magna
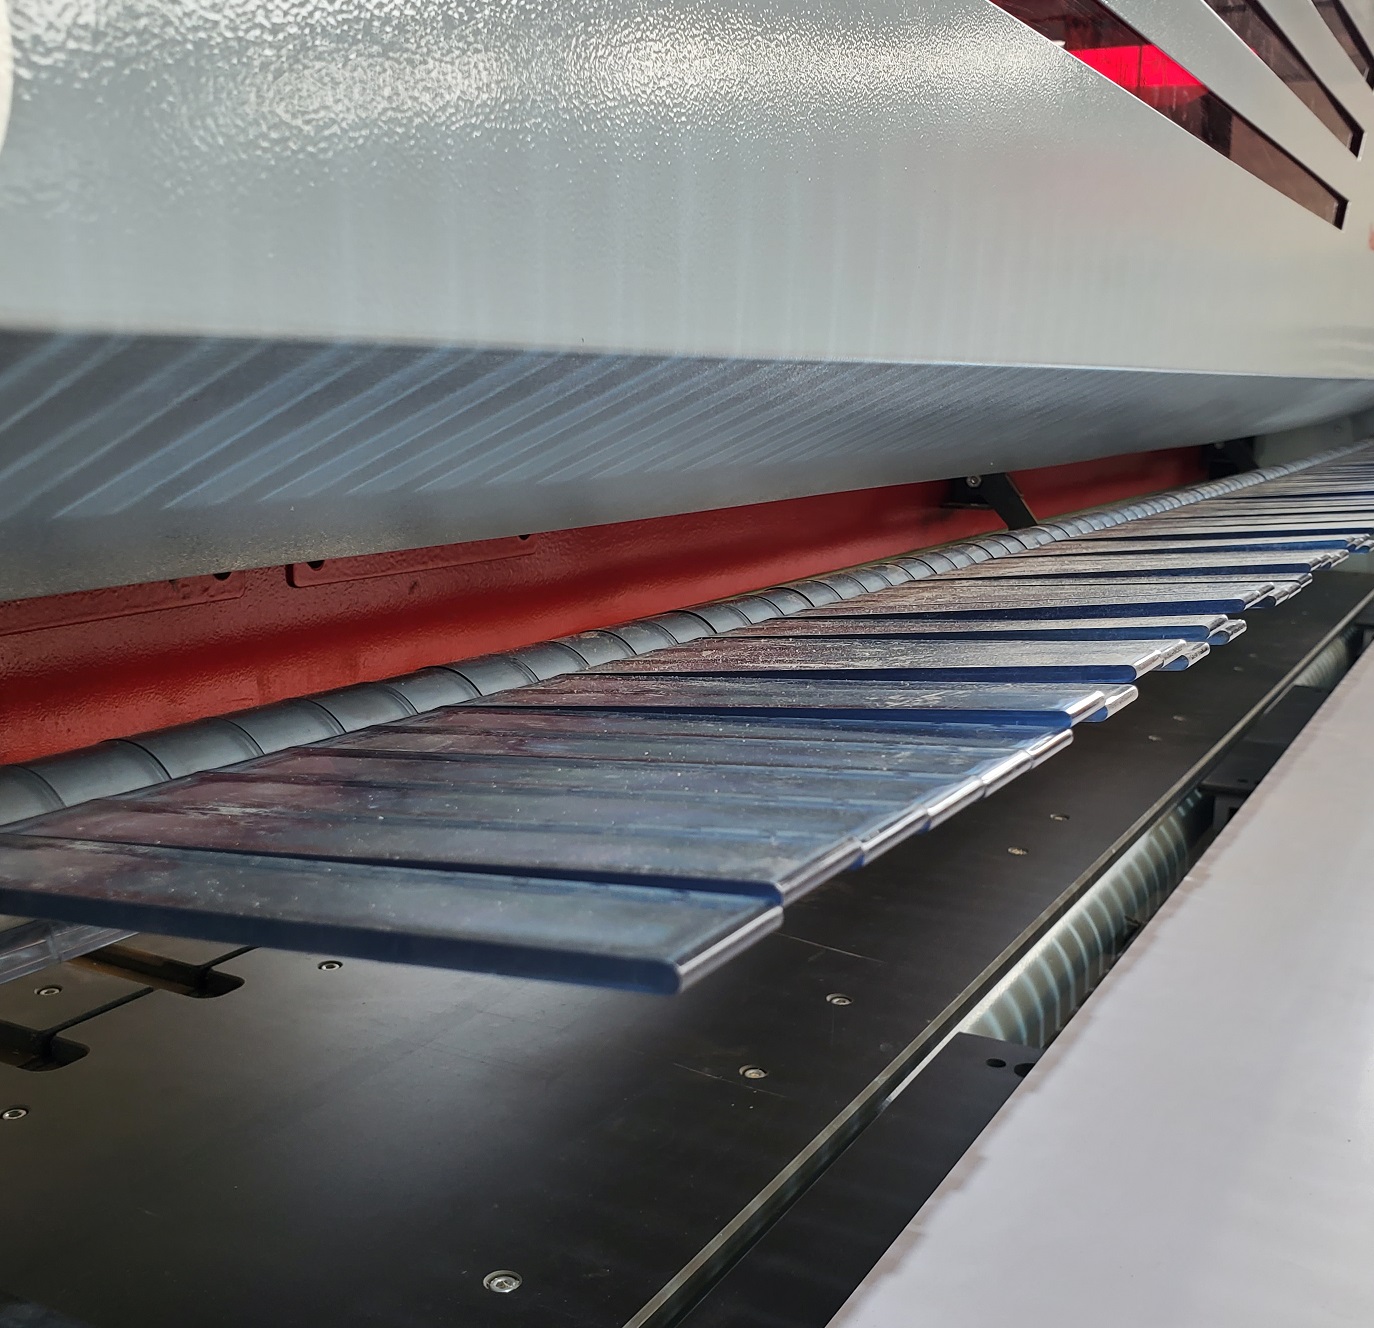
Jissodisfaw ir-rekwiżiti tal-ipproċessar ta' pjanċi kbar, b'daqs massimu ta' serrar ta' 3800 * 3800mm u ħxuna ta' serrar ta' 105mm, u applikazzjoni usa'

Morsa mekkanika servo bl-idejn
11-il klipp mekkaniku bl-akbar disinn wieħed

Id-driegħ robotiku jadotta riduttur tal-gerijiet tad-dudu ta' preċiżjoni għolja u rack tal-gerijiet tal-għalf, bi preċiżjoni tat-tqattigħ ta' ± 0.1mm

Il-mejda tax-xogħol hija magħmula minn pjattaforma pnewmatika f'wiċċ l-ilma. Huwa faċli ħafna li l-pannelli jiġu mċaqalqa.
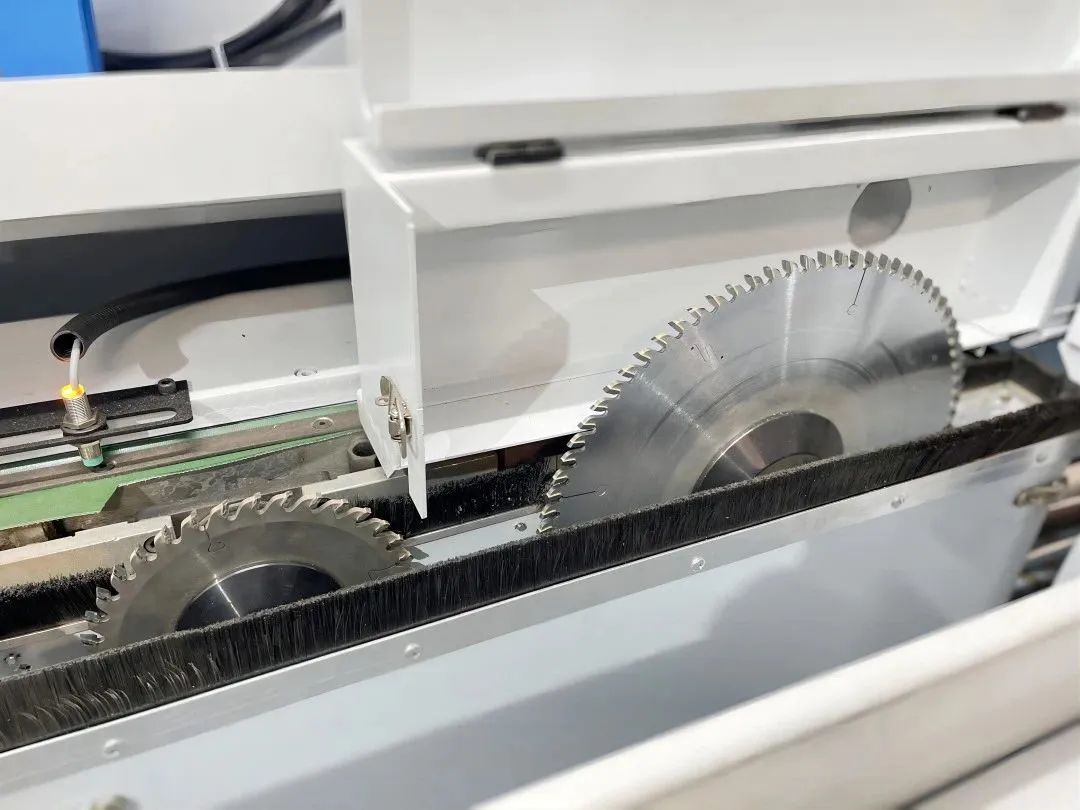
Is-serrieq tal-iskorjar jista' jinbidel awtomatikament skont il-bżonnijiet tas-serrar. Ikkoopera mas-serrieq prinċipali għal serrar ta' kwalità għolja.
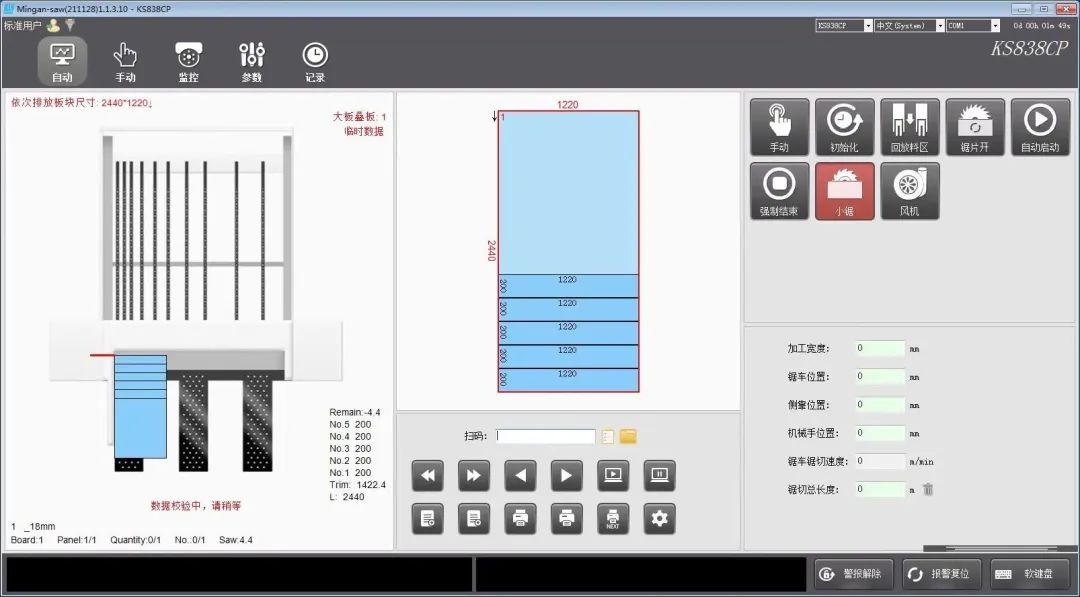
Softwer ta' ottimizzazzjoni mhux obbligatorju għall-ottimizzazzjoni awtomatika tat-tqassim tal-materjal u s-serrar.
Kampjun